

Zenmuse L3を導入した現場担当者が最初に迷うのが、「どのスキャンモードで飛ばせばいいのか」という問題です。
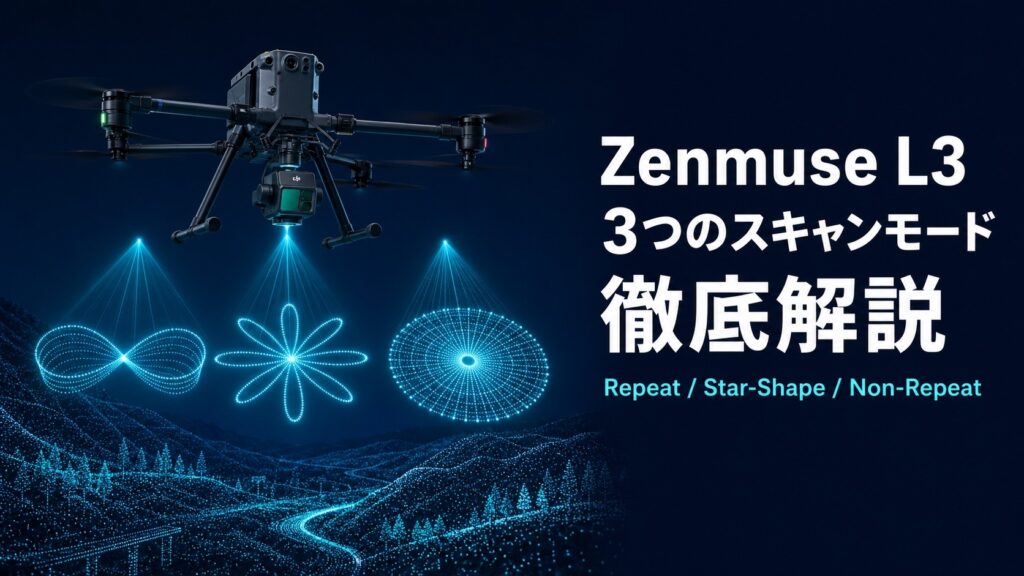
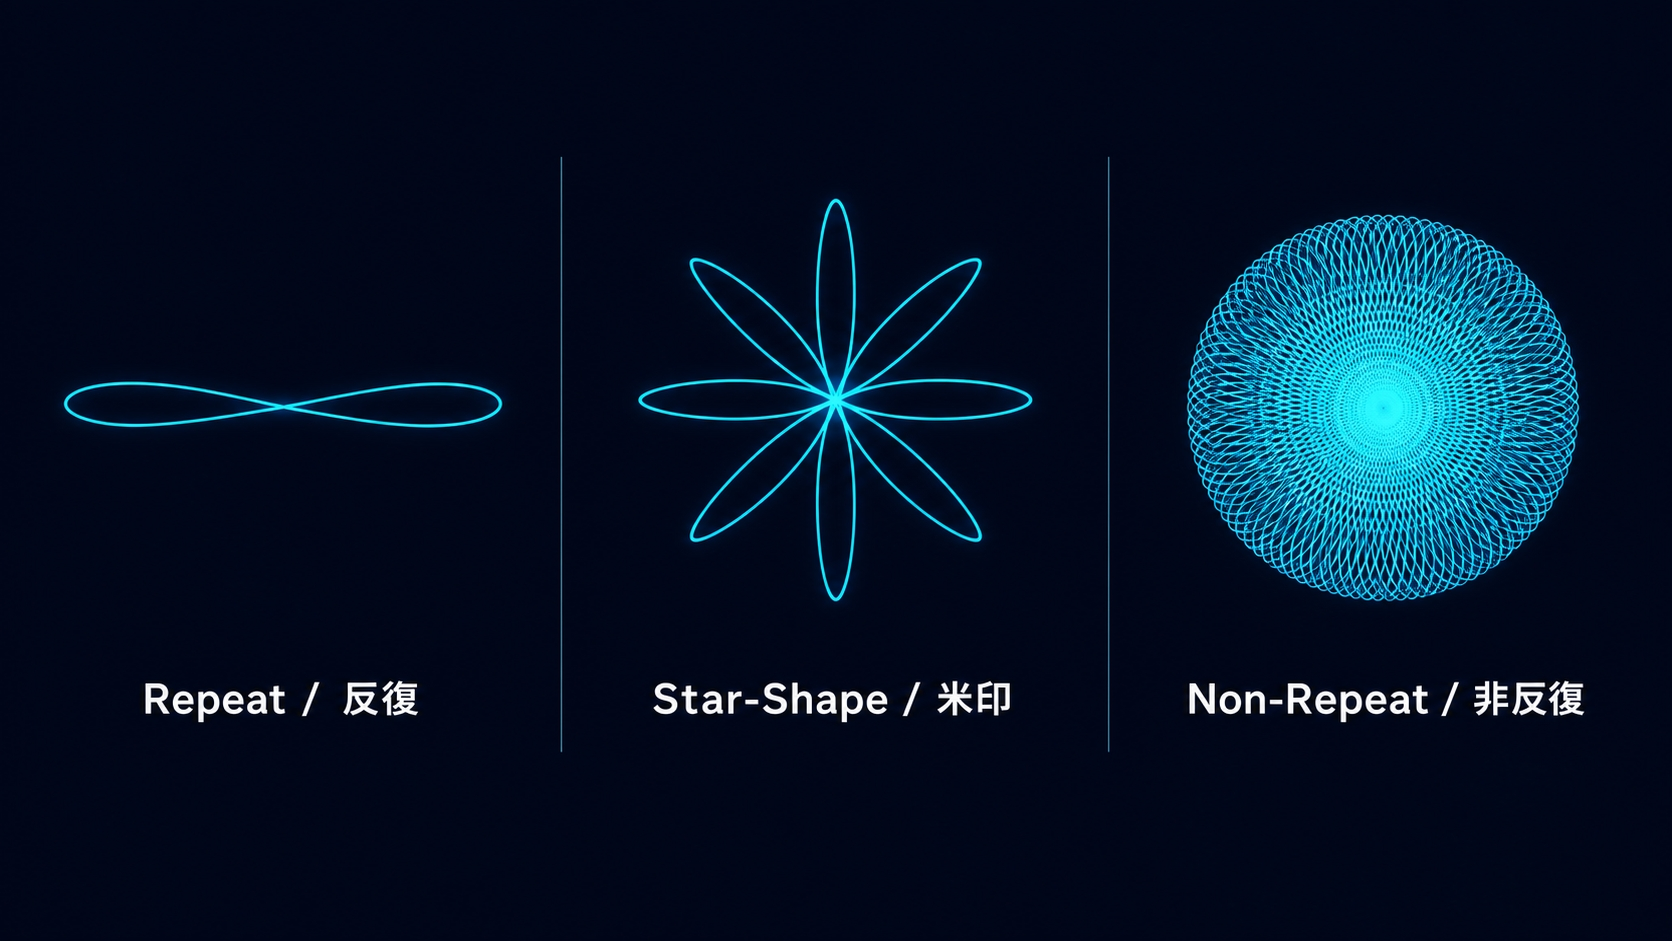
L3にはRepeat(反復)、Star-Shape(米印)、Non-Repeat(非反復)という3つのスキャンモードが搭載されており、
それぞれ点群の描き方がまったく異なります。
本コラムでは、なぜL3にこの3種類が用意されているのか、
各モードがどんな軌跡でレーザーを飛ばしているのか、
そして実際の現場でどう使い分けるのが正解なのかを、
ドローン測量会社の実務目線で解説します。
─────────────────────────────
第1章:そもそも「スキャンパターン」とは何か
ドローンLiDARは、1点ずつしか距離を測れないセンサーです。
面的なデータを取るために、レーザーの発射方向を高速で振り続ける必要があります。
この「レーザーの振り方の軌跡」がスキャンパターンです。
スキャンパターンが変わると、以下が同時に変わります。
・単位時間あたりに描ける範囲の広さ
・単位面積あたりの点密度
・同じ場所を何度なぞるか(冗長性)
・水平方向と垂直方向、どちらに強いか
つまりスキャンモードの選択は、「どんな形の面を、どんな密度で塗りつぶすか」という
塗り方の指定なのです。
だからこそL3では、現場に応じて最適な塗り方を選べるよう、3つのモードが用意されています。
─────────────────────────────
第2章:Repeatモード(反復スキャン)
Repeatモードは、細長い蝶ネクタイのような軌跡を高速で繰り返すスキャン方式です。
機体の進行方向に対して直交する細いラインを、何度も同じパターンで往復させます。
■ 特徴
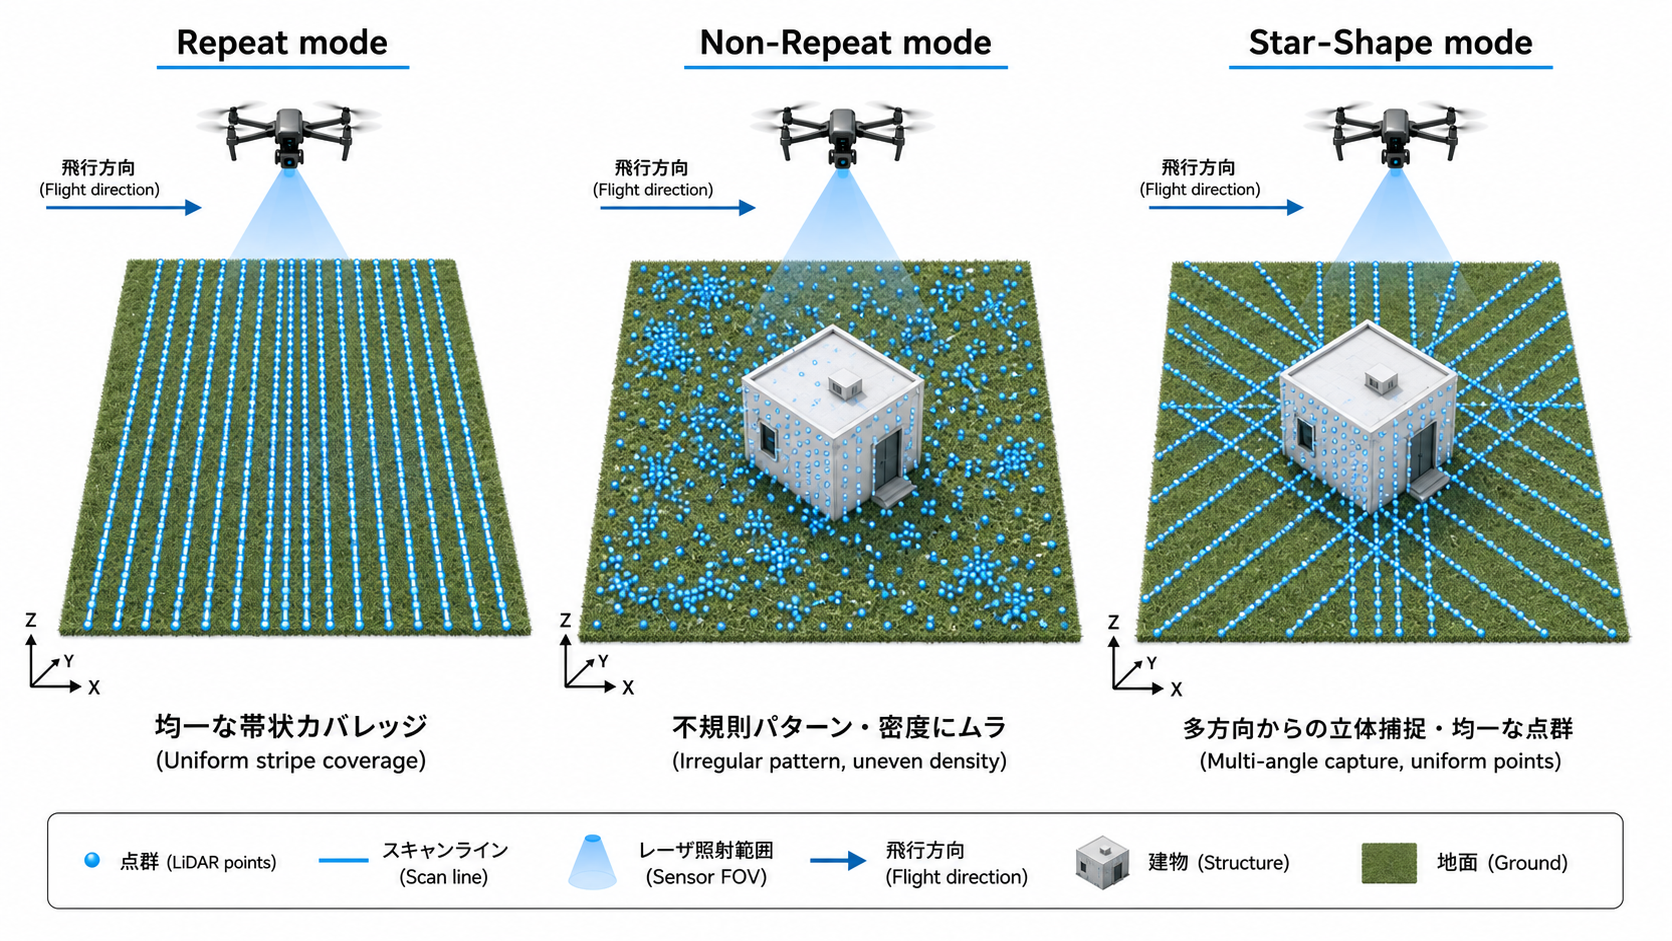
・スキャンパターンが規則的で、進行方向に沿って均一な帯を描く
・点密度が予測しやすく、飛行計画に対して素直に反映される
・後処理の地面点分類アルゴリズムが誤動作しにくい
■ 弱み
・視野角が狭く、垂直面(建物の壁面など)を捉えにくい
・下方に強く、横方向のディテールが薄くなる
■ 向いている用途
広域の地形計測、造成現場、河川、農地、太陽光パネル敷地など、
「基本的に上から見下ろせばよい平面〜緩傾斜地」に最適です。
「とりあえず面を均一に塗りたい」場面での第一選択と言えます。
─────────────────────────────
第3章:Non-Repeatモード(非反復スキャン)
Non-Repeatモードは、Livox系LiDAR以来のDJI独自のスキャン方式です。
プリズムの回転により、レーザーが同じ軌跡を二度なぞらない、
花弁が渦巻き状に重なり合うような非反復パターンを描きます。
■ 特徴
・滞留(ホバリング)時間が長いほど、同じ場所に点が積算されていく
・低速飛行や定点観測で、瞬間的に非常に高密度な点群が得られる
・視野角が広く(水平80°・垂直80°)、複雑な形状の対象も多方向から捉えられる
・送電塔や鉄塔など、細い構造物を隙間なく拾う能力が高い
■ 弱み
・スキャンパターンが不規則なため、点密度の分布に「粗密」が出やすい
→弊社が森林を計測した際にも、Non-Repeatの点群は粗密のムラが
目立つ状態でした
・従来の格子ベースの解析ソフトでは扱いにくい場合がある
・ある程度の速度で飛ばすと、パターンの隙間を埋めきれず密度ムラが残る
■ 向いている用途
送電塔・鉄塔の再構築など、細く複雑な構造物の三次元モデル化。
ホバリングや低速飛行が許される狭域の高密度計測。
「飛行効率よりも、局所的な密度と網羅性を優先したい」現場に向いています。
─────────────────────────────
第4章:Star-Shapeモード(米印スキャン)― L3からの新機能
Star-Shapeモードは、L3で新たに追加されたスキャンモードです。
その開発の背景にあるのが、前章で見たNon-Repeatモードの欠点です。
Non-Repeatは「同じ軌跡をなぞらない」方式ゆえに、
点密度の分布が不規則になり、粗密のムラが生じやすいという課題を抱えていました。
Star-Shapeは、Non-Repeatの持ち味である「多方向からのスキャン」を維持しながら、
軌跡を規則的な米印(星形)パターンに整理することで、
密度のムラを抑えつつ立体的な捕捉能力を確保する―
つまり、Non-Repeatの課題を解消するために設計されたモードと言えます。
この違いは、実際の計測でも明確に表れました。
弊社が森林を計測したところ、Star-Shapeの点群は薄く均一で、
非常にきれいに表示されました。
対してNon-Repeatの点群は、同じ条件でも粗密な状態が確認されました。
「点が多い」のと「点がきれいに並んでいる」のは別の話であり、
後処理や成果物の見栄えを重視するならStar-Shapeに分がある、
というのが実測の印象です。
■ 特徴
・複数方向からレーザーが交差するため、対象物を立体的に捉えられる
・垂直面や斜面、複雑形状の対象に対して死角が少ない
・高い透過性能を持ち、森林では林冠を抜けて林床まで届きやすい
・Non-Repeatと同じ広い視野角(水平80°・垂直80°)を持ちながら、
規則的なパターンにより点密度の分布がより均一
・実測(森林計測)では点群が薄くきれいに描かれ、データの見通しが良い
■ 弱み
・同じ範囲を複数方向からなぞるため、広域を素早く塗る効率はRepeatに劣る
・広域の地形マッピングなど「とにかく均一に広く」が目的の現場では、
直線スキャン(Repeat)のほうが適する
■ 向いている用途
森林(林床・下層植生の把握)、高密度な都市環境、
鉄塔・擁壁・法面・建物などの構造物点検。
Non-Repeatの高密度・多方向捕捉と、Repeatの規則正しさの中間に位置する、
L3の「主力モード」と呼ぶにふさわしいバランス型です。
─────────────────────────────
第5章:進行方向に沿った点群の描かれ方
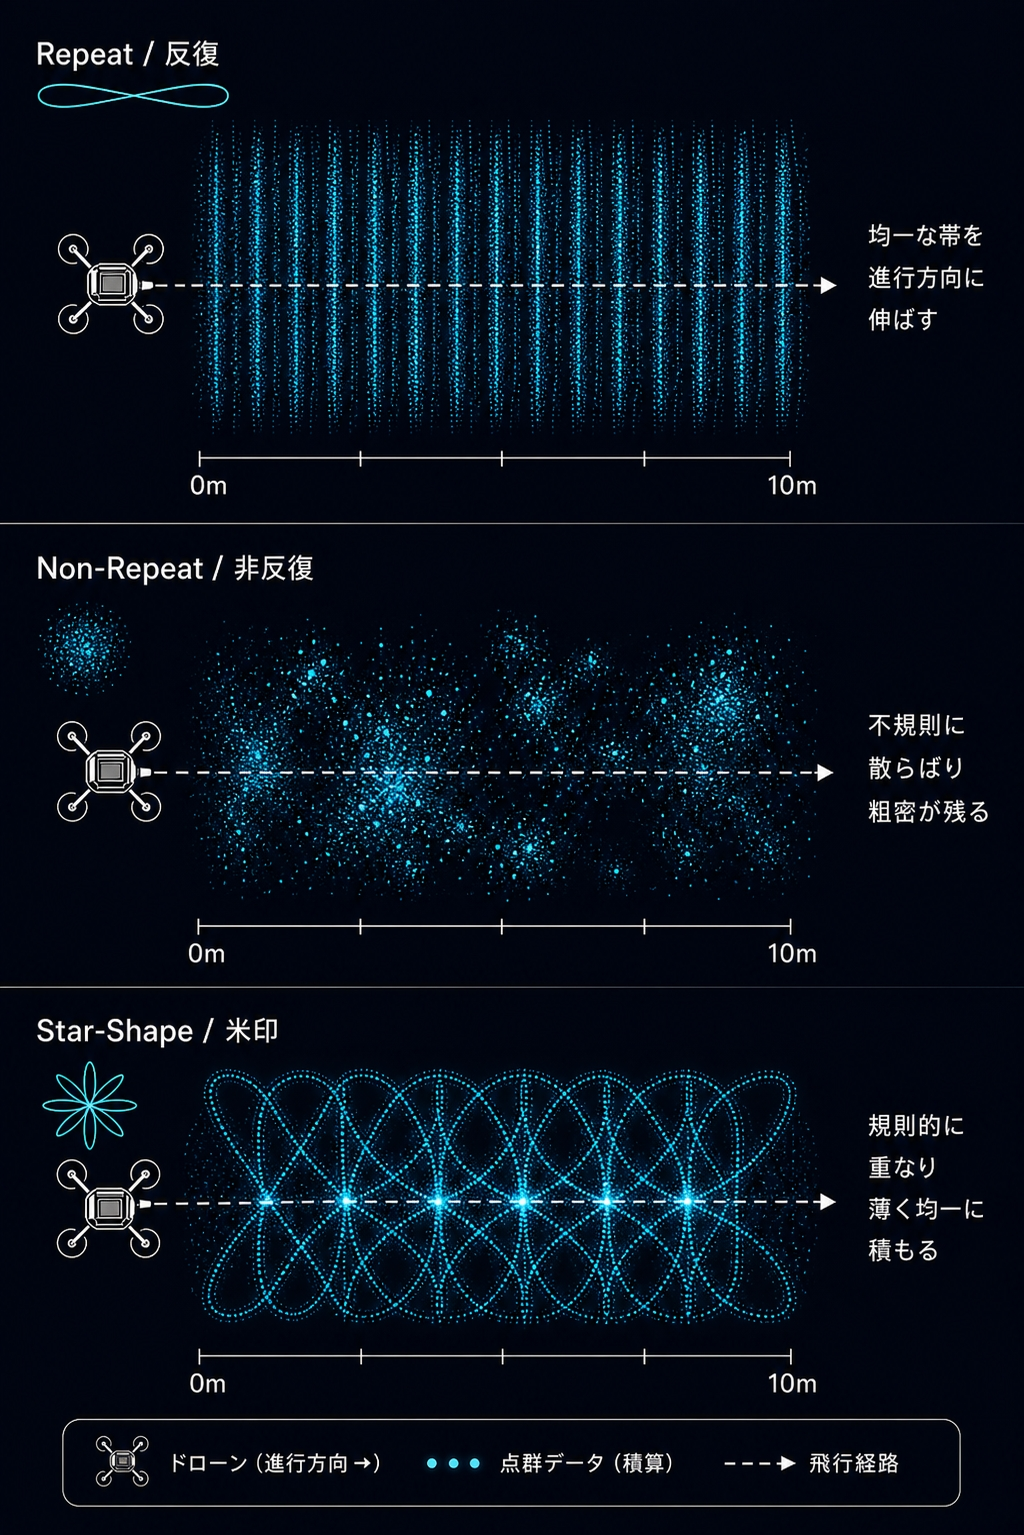
3つのモードの違いは、ドローンが実際に前進したときの点群の「積もり方」を見ると
より直感的に理解できます。
・Repeat:進行方向に対して直交する細い帯を、規則的に並べていくイメージ。
時間が経つほど、均一な絨毯を敷き詰めるように点群が広がっていく。
・Non-Repeat:進行しながらも、同じ場所を二度なぞらない点が散らばっていく。
滞留すれば積算で密度は上がっていくが、パターンが不規則なため、
実際の計測では粗密のムラが残りやすい。
弊社が森林を計測した際も、点群は全体的に粗密な状態だった。
・Star-Shape:米印パターンが少しずつずれながら重なっていくイメージ。
同じ地点を複数の角度から捉える構造はNon-Repeatと共通だが、
軌跡が規則的に整理されているため、点群の重なり方にムラが出にくい。
実測(森林計測)では、点群が薄く均一に、きれいに積もっていくことが確認された。
「同じ場所を多方向から捉える」という点ではNon-RepeatとStar-Shapeは似ています。
しかし、規則的か不規則かという軌跡の違いが、
点群の「育ち方」のきれいさを大きく分ける―
これが、両者を使い分ける本質的な要因です。
─────────────────────────────
第6章:3モード比較表
以下、実務目線で3モードの特性を並べたものです。
※第3〜5章で改訂した内容(順序:Repeat → Non-Repeat → Star-Shape、Star-ShapeはL3の主力バランス型、Non-Repeatは送電塔・細構造物特化、実測で米=薄く均一 ↔ Non-Repeat=粗密)を反映しています。
| 観点 | Repeat(反復) | Non-Repeat(非反復) | Star-Shape(米印) |
|---|---|---|---|
| 軌跡の形 | 細長い8の字 | 花弁が渦巻き状に重なる非反復パターン | 規則的な米印(星形) |
| 点密度分布 | 均一(進行に比例して広がる) | 滞留で積算されるが粗密が出やすい | 均一(規則パターンのためムラが出にくい) |
| 垂直面の捕捉 | 弱い | 中程度(多方向だが不規則) | 強い(多方向で規則的) |
| 広域効率 | 高い | 低い | 中程度 |
| 森林の林床捕捉 | 標準 | 強いが、粗密が残りやすい | 強い(薄く均一に林床まで届く) |
| 細構造物(送電塔等) | 苦手 | 得意 | 苦手(多方向でも点群がばらける) |
| 点群の見え方 | きれいに整列 | 粗密なムラ(実測) | 薄く均一できれい(実測) |
| データ量 | 標準 | 多め | 多め |
| 推奨飛行速度 | 5〜8 m/s | 2〜4 m/s | 3〜5 m/s |
| 第一選択の場面 | 広域地形・造成・農地 | 送電塔・細構造物の高密度計測、狭域精測 | 森林・都市環境・鉄塔・法面・建物点検 |
─────────────────────────────
第7章:現場別の使い分け指針
実際の業務で、どのモードを選ぶべきか。
弊社の運用経験から、以下の指針をまとめました。
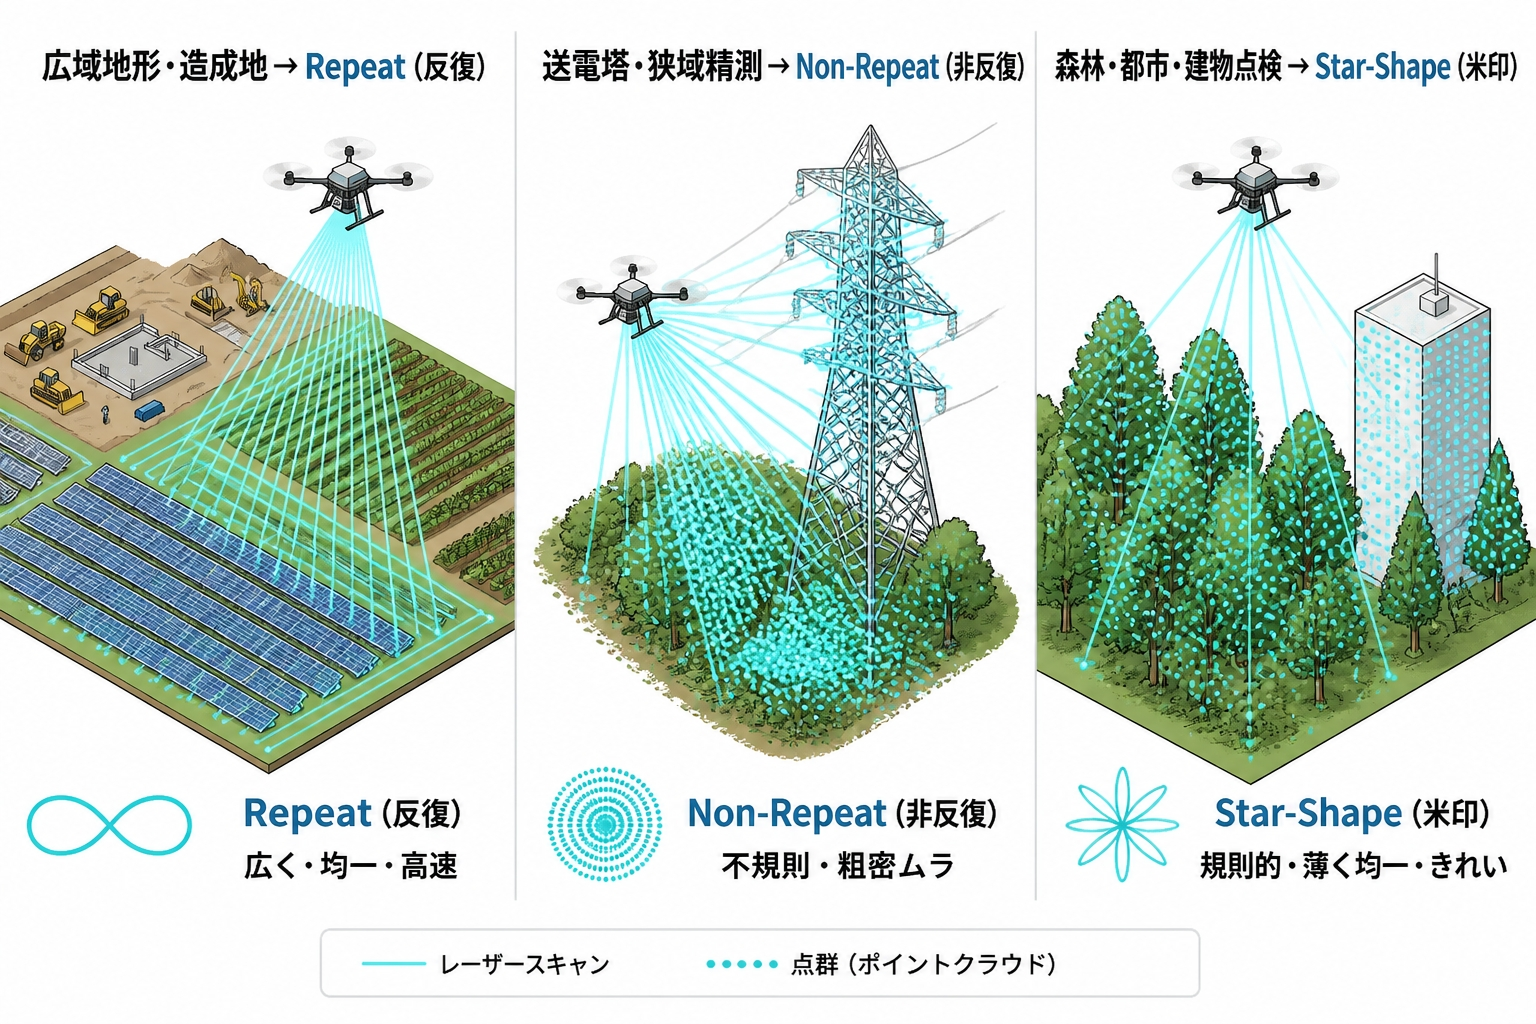
■ 広域地形・造成・農地 → Repeat
広い面積を効率よく回りたい場合、Repeatが最も生産性が高いです。
点密度も均一で、後処理での土量計算やDTM生成が安定します。
(※橋梁点検は写真測量が主流のため、本記事のLiDAR使い分けの対象外としています)
■ 送電塔・狭域精測 → Non-Repeat
細く複雑な構造物(送電塔・鉄塔の再構築モデルングなど)の計測では、
Non-Repeatの「滞留で点が積算される」特性が効きます。
低速・定点観測に向いており、局所的に高密度な点群が欲しい場面で真価を発揮します。
ただし、点群の分布に粗密ムラが残ることを踏まえ、後処理側で密度調整を行う前提で運用するのが現実的です。
■ 森林・都市環境・鉄塔・法面・建物点検 → Star-Shape(第3〜5章で詳述)
L3の主力・バランス型モードです。
森林では、林冠を抜けて林床までの点群が、薄く均一かつきれいに得られるのが強みです。
都市の密集部や、鉄塔・法面・建物のような立体物の計測では、多方向から規則的に
レーザーが交差するため、Repeatでは拾えない情報を確実にとらえます。
弊社実測では、森林計測で点群がNon-Repeatよりも圧倒的に見やすく、後処理効率も上回りました。
■ 迷ったとき
「広く均一に早く→ Repeat」「細く複雑な構造物をじっくり→ Non-Repeat」
「森林・都市・立体物できれいな点群を→ Star-Shape」
三択というより、まずStar-Shapeを基準に考え、広域ならRepeat、狭域精測ならNon-Repeatへ
分岐するのが、L3では現実的な選び方です。
─────────────────────────────
第8章:実運用でのTips
スキャンモードの効果を最大化するには、飛行パラメータとの組み合わせが重要です。
・Repeat:飛行速度を上げても密度が保ちやすい。広域で時間短縮したい場合に有利。
・Non-Repeat:とにかく「ゆっくり、低く」。ホバリング区間を挟むのも有効な手段です。
ただし、点群に粗密ムラが残ることを前提に、
後処理で密度調整やフィルタリングを前提とした運用設計にしておくのが現実的です。
・Star-Shape:飛行速度をやや落とし、対象に対してサイドラップを厚めに(60%以上推奨)。
規則的なスキャンパターンとあいまって、繰り返しの計測でも
点群が均一で扱いやすいデータに仕上がり、後工程の効率が上がります。
また、同じ現場で複数モードを使い分ける「ハイブリッド運用」も有効です。
たとえば、広域地形はRepeatで一気に押さえ、重要構造物周辺のみStar-Shapeで
追加取得する、あるいは森林計測の主要エリアをStar-Shapeでカバーしつつ、
特定の微地形抽出が必要な狭域だけNon-Repeatでじっくり計測する、
という組み合わせで、効率と品質を両立できます。
実測の結果、L3ではまずStar-Shapeをベースモードとして考え、
シーンに応じてRepeatとNon-Repeatに分岐する運用が、
結果的に品質と効率のバランスが最も良くなる、というのが弊社の実感です。
─────────────────────────────
まとめ
Zenmuse L3の3つのスキャンモードは、単なる「オプションの違い」ではありません。
現場の対象物・目的・成果物に応じて、レーザーの塗り方そのものを最適化するための機能です。
・Repeat:広く均一に、素早く
・Non-Repeat:じっくり密に、ただし粗密ムラには後処理で対処
・Star-Shape:立体的に、薄く均一に、そしてきれいに
特にL3で新たに追加されたStar-Shapeは、
従来からあるNon-Repeatの「多方向捕捉」という強みを保ちながら、
規則的なパターン設計によって点群の粗密ムラを抑え、
「見栄えの良い、整理されたデータ」を生み出す新世代のバランス型モードです。
実際に森林計測で比較した弊社実績では、Star-Shapeの点群のきれいさが
後処理の効率と成果物の品質に直結することを改めて確認しました。
御社では橋梁点検を写真測量で実施されているため、LiDARでの構造物点検は
送電塔・鉄塔・法面・建物といった対象が主戦場になります。
L3のStan-Shape(米印)とNon-Repeatを使い分けることで、
これらの対象に対して効率と品質の両面で大きな改善が見込めます。
この使い分けを理解しているかどうかで、同じL3を使っていても
最終成果物の品質と現場効率には大きな差が生まれます。
L3の性能を100%引き出すために、次の現場ではぜひ最適なスキャンモードを意識してみてください。
弊社ではZenmuse L3を用いた測量案件のご相談を承っております。
「この現場ではどのモードで飛ばすべきか」といった技術的なご質問にも
無料でお答えしていますので、お気軽にお問い合わせください。